지렛대는 물체를 가볍게 바꾸는 것이 아니라, 받침점에서 떨어진 곳에 힘을 가해 물체를 돌려 올리는 장치입니다. 이 원리로 아르키메데스의 ‘지구를 움직이겠다’는 말을 계산해 보면 긴 팔이 약 1,030만 광년이어야 합니다. 힘을 주는 쪽의 지레팔이 길면 작은 힘으로도 큰 하중과 균형을 이룰 수 있습니다. 대신 힘을 가하는 쪽이 더 멀리 움직여야 하며, 받침점과 막대는 하중을 견뎌야 합니다.
무게보다 먼저 ‘어디서 누르는가’를 봅니다
시소의 한쪽에 무거운 사람이 앉고 반대쪽에 가벼운 사람이 앉아도, 무거운 사람이 받침점 가까이 오면 균형을 맞출 수 있습니다. 두 사람의 무게만 비교해서는 시소가 어느 쪽으로 기울지 정할 수 없는 이유입니다.
뉴욕대학교의 아르키메데스 지렛대 법칙 해설은 《평면의 평형에 관하여》1권 명제 6·7에 무게와 거리가 반비례하는 평형 관계가 제시된다고 설명합니다. 동시에 그 증명의 가정과 의미에 관한 해석 논쟁도 소개합니다. 여기서는 원전의 증명을 재현하거나 지렛대의 최초 발명자를 판정하지 않고, 그 평형 관계를 현대적인 계산으로 읽겠습니다.
현대 물리에서는 회전시키는 효과인 토크로 설명합니다. 대학 물리 교재(OpenStax)의 단순 기계 단원에서 지레팔은 받침점에서 힘의 작용선까지 잰 수직거리입니다. 막대의 길이만 재면 되는 것이 아니라 힘의 방향도 고려해야 합니다.
같은 1m 막대도 받침점에 따라 달라집니다
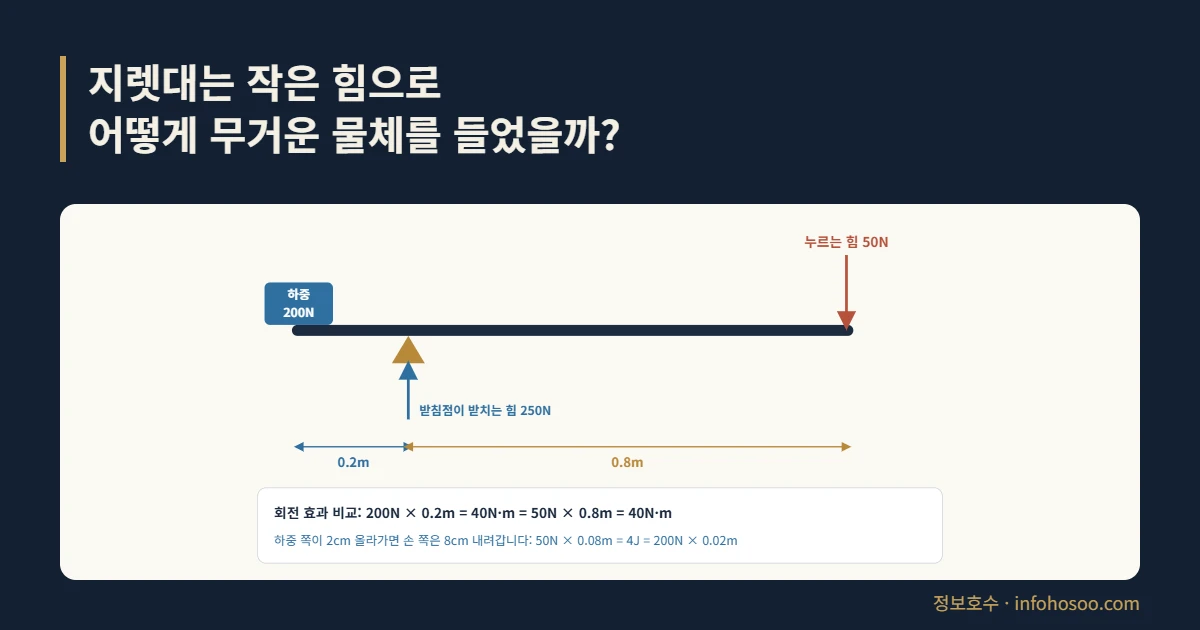
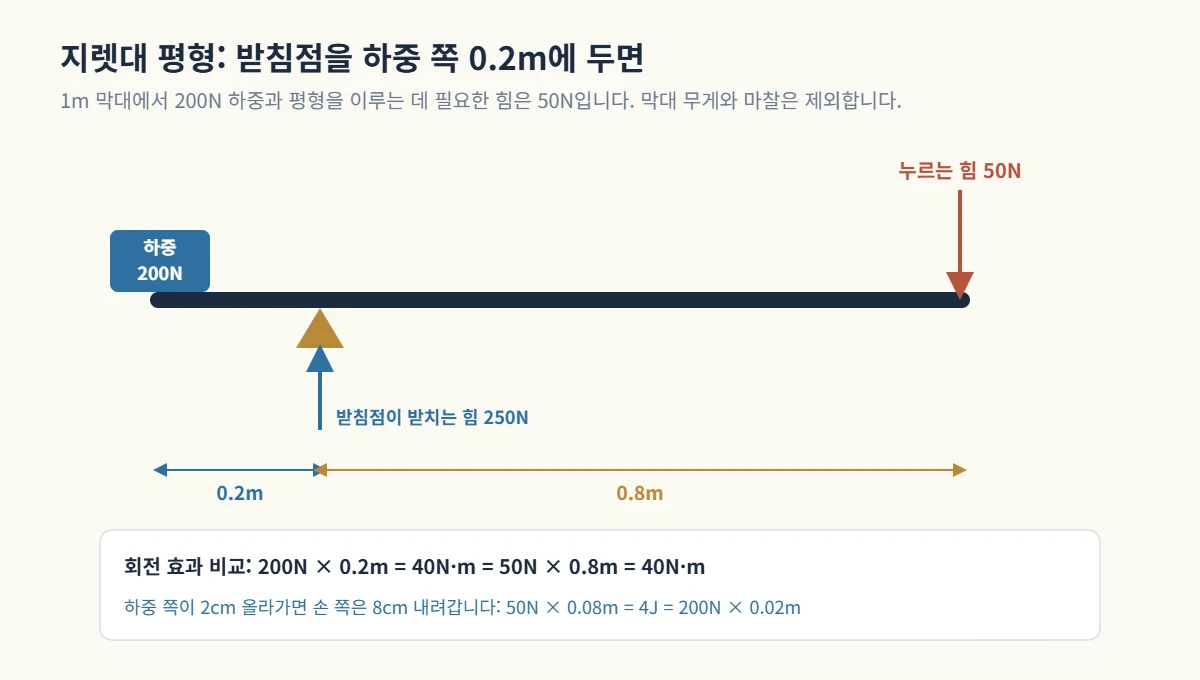
다음은 실제 고대 도구의 치수가 아닌 교육용 가정입니다. 길이 1m인 곧고 단단한 막대의 양 끝에 하중과 누르는 힘이 작용하고, 받침점은 그 사이에 있다고 하겠습니다. 막대 자체의 무게와 마찰은 무시하며, 처음에는 막대가 수평이고 두 힘은 수직입니다. 하중이 막대를 누르는 힘은 200N으로 놓겠습니다.
누르는 힘 × 손 쪽 지레팔
= 하중의 힘 × 하중 쪽 지레팔
| 하중 쪽 / 손 쪽 거리 | 평형에 필요한 힘 |
|---|---|
| 0.5m / 0.5m | 200N |
| 0.2m / 0.8m | 50N |
| 0.1m / 0.9m | 약 22.2N |
가운데 행은 200×0.2=40N·m의 회전 효과를 반대편에서 만들면 됩니다. 손 쪽 거리가 0.8m이므로 40÷0.8=50N입니다. 받침점을 하중 쪽으로 옮기면 하중이 만드는 회전 효과는 줄고, 같은 손의 힘이 만드는 회전 효과는 커집니다.
균형을 구했는데 곧바로 들어 올린다고 말해도 될까요? 표의 힘은 두 회전 효과가 같은 경계입니다. 정지한 하중을 올리는 방향으로 움직이기 시작하려면 그쪽 회전 효과가 더 커져야 하고 마찰도 넘어야 합니다. 계산값은 작업 성공 보증이 아니라 평형 조건입니다.
힘이 네 배가 되면 에너지도 네 배가 될까요?
50N과 200N만 비교하면 힘을 늘린 대가가 보이지 않습니다. 힘을 가하는 점과 하중이 얼마나 움직이는지까지 함께 비교해 보겠습니다.
앞의 0.2m·0.8m 배치를 그대로 쓰겠습니다. 곧은 막대가 수평 상태에서 회전해 하중 쪽 끝이 수직으로 2cm 올라간다면, 손 쪽 끝은 8cm 내려갑니다. 양쪽이 같은 각도로 회전하므로 수직 이동량의 비도 받침점에서 양 끝까지 거리의 비인 1:4입니다. 수직으로 힘을 주고 양 끝의 이동을 허용한다는 조건입니다.
손이 한 일
50N × 0.08m = 4J

하중에 전달된 일
200N × 0.02m = 4J
마찰과 막대 무게를 무시하고 아주 천천히 움직이는 이상 모형에서는 두 값이 같습니다. 작은 힘으로 더 긴 거리를 움직인 결과, 큰 힘으로 짧은 거리를 움직이는 효과를 얻은 것입니다. 실제 장치에서는 손실 때문에 공급한 일 전부가 하중을 올리는 데 쓰이지는 않습니다.
이 계산에서 손의 힘은 계속 수직이라고 가정했습니다. 사람이 막대를 따라 비스듬히 밀거나 접촉 위치가 바뀌면 지레팔과 이동 조건을 다시 확인해야 합니다. ‘손잡이가 네 배 길다’는 말 하나로 모든 자세에서 정확히 네 배의 효과를 보장할 수는 없습니다.
작은 힘 뒤에서 받침점은 무엇을 견딜까요?
중앙의 0.2m·0.8m 배치가 정지한 순간을 다시 보겠습니다. 막대에는 하중이 아래로 200N, 손이 아래로 50N을 가합니다. 막대 무게를 무시하면 받침점은 위로 250N을 받쳐야 전체 힘의 합이 0이 됩니다.
받침점의 지지력
= 200N + 50N
= 250N
손의 힘 50N만 보면 받침점의 250N 부담을 놓칩니다. 한 지점이 편해졌다면 다른 지점이 무엇을 맡는지 물어야 합니다. 받침점이 무너지거나 미끄러지면 고정된 회전 중심이라는 가정이 사라지고, 막대가 휘면 단단한 막대라는 가정도 사라집니다.
손 쪽을 무한히 길게 만들자는 생각에도 이런 제한이 따라옵니다. 실제로는 막대 자체의 무게와 강성, 움직일 공간, 받침점의 지지 능력을 함께 고려해야 합니다. 위의 수치는 개념 설명이며, 무거운 물체를 임시 도구로 들어 올리는 실험을 권하는 내용이 아닙니다.
‘설 곳만 주면 지구를 움직이겠다’를 숫자로 바꾸면
아르키메데스가 했다고 전하는 이 말은 후대 저술가 파포스 등을 통해 전해집니다. 실제로 지구를 들자는 계획이 아니라 지렛대 법칙에 한계가 없다는 과장된 표현이지만, 앞의 평형식과 일의 관계를 그대로 적용하면 그 과장이 얼마나 큰지 잴 수 있습니다.
계산을 위해 널리 쓰이는 사고실험의 가정을 따르겠습니다. 지구(질량 5.972×10²⁴kg)가 지표와 같은 중력(9.81m/s²) 아래 지렛대 짧은 쪽에 놓여 있고, 짧은 팔은 1m, 사람은 600N(약 61kg중)으로 누른다고 합니다. 실제로는 지구가 놓일 ‘바깥의 중력장’이 없으므로 이 숫자는 비유를 계산 가능한 형태로 바꾼 것입니다.
| 항목 | 계산 결과 |
|---|---|
| 지구의 ‘무게’ | 약 5.9×10²⁵N |
| 필요한 팔 길이 비 | 약 9.8×10²² |
| 긴 팔의 길이 | 약 9.8×10²²m (약 1,030만 광년) |
| 지구를 1cm 들 때 손이 움직이는 거리 | 약 9.8×10²⁰m (약 10만 광년) |
| 초속 1.4m로 걸으며 누를 때 걸리는 시간 | 약 2.2×10¹³년 |
| 빛의 속도로 움직여도 걸리는 시간 | 약 10만 3,000년 |
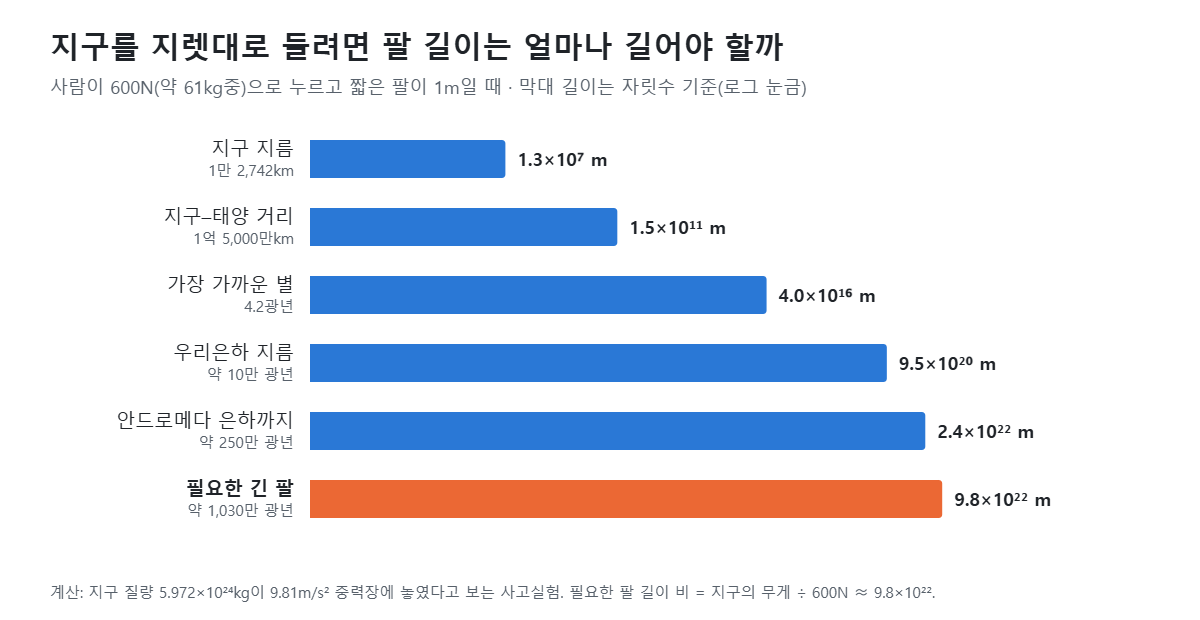
긴 팔은 안드로메다 은하까지 거리의 네 배쯤 됩니다. 더 놀라운 것은 이동 거리입니다. 지구를 겨우 1cm 들어 올리려 해도 손 쪽 끝은 우리은하 지름과 맞먹는 약 10만 광년을 움직여야 합니다. 사람이 걷는 속도로는 약 22조 년, 우주의 나이(약 138억 년)의 1,600배쯤 걸립니다.
앞에서 확인한 ‘힘을 줄인 만큼 더 멀리 움직여야 한다’는 일의 관계가 극단에서 어떻게 나타나는지 보여 주는 숫자입니다. 지렛대 법칙 자체는 틀리지 않았지만, 필요한 거리와 시간이 현실을 완전히 벗어납니다. 아르키메데스의 말을 원리의 선언으로 읽어야 하는 이유입니다.
지렛대를 이해하는 세 가지 질문
지렛대를 보면 먼저 힘이 어디에 어떤 방향으로 작용하는지, 다음으로 그 힘의 작용선이 받침점에서 얼마나 떨어져 있는지, 마지막으로 각 지점이 얼마나 움직이고 무엇이 전체를 지지하는지 살펴보면 됩니다.
아르키메데스의 평형 관계는 힘과 거리를 함께 보도록 이끕니다. 그 관계에 이동 거리와 받침점 조건을 더하면, 지렛대가 힘을 덜 들게 하는 이유와 아무 조건 없이 무거운 물체를 들 수는 없는 이유를 동시에 이해할 수 있습니다.
계산 방법과 참고 자료
표의 값은 정보호수가 계산했습니다. 팔 길이 비 = (지구 질량 × 9.81m/s²) ÷ 600N, 손의 이동 거리 = 들어 올린 높이 × 팔 길이 비, 1광년 = 9.46×10¹⁵m로 환산했습니다.
- NYU, Archimedes: The Law of the Lever: 《평면의 평형에 관하여》 명제 6·7
- OpenStax, 《College Physics 2e》 9.5 Simple Machines: 지레팔과 토크
- MacTutor, Archimedes: 지구를 움직이겠다는 말의 전승